
はじめに
本土から1,000km離れた絶海の火山島である西之島は、最も近い父島からも130km 離れており、周囲の陸地の生態系の影響を受けにくい特徴的な環境を有しています。また、大規模噴火により以前の島が溶岩で完全に覆いつくされ、そこで生態系がリセットされました。これにより鳥類、節足動物、気生藻などを対象として、西之島は生物学的観点から非常に高い価値を備える研究対象となっています。けれども、火山活動が今でも活発で人間が上陸しての調査が難しく、代わって現地の生態を調査する手段が必要となっています。そこで、環境省の西之島総合学術調査の一環として、明治大学が現地の生態を詳細に調査するローバの開発を担当することになりました。JAXA宇宙科学研究所と明治大学は、以前、月惑星探査用の小型探査ロボットMicro5の研究開発を行った縁があります。そこで今回は、地球上の無人島探査と月惑星探査を対比し共通点や相違点を述べながら、探査ローバの開発と西之島調査のこれまでの結果を紹介します。
設計仕様が定めにくく生物調査に特化した機能開発
西之島は活火山のため、火口から1.5km以内に立ち入りできません(北岸のごく一部のみ上陸可能)。また、海底地形も不明であり、観測船が容易に近付けません。このような制約から現地の状態の詳細がよく分かっておらず、過去の調査に基づく断片的な情報からローバを設計する点は、月惑星の未踏峰探査と共通な面があります。開発当初得られた西之島の情報は、火山灰台地で脆い地形、日射による高温の地表面、高温の噴気や火山性ガスの影響、海水面からの潮風の影響、ガリーと呼ばれる溝の地形、恒常的に吹く風(風速不明)等でした。通常の機器開発のように、充分な情報に基づいて要求仕様をまとめ、そこから諸元を求めて設計開発するといったフローは成り立たないため、想像力を駆使した開発が求められます。
そこで、年度ごとに開発テーマを決め、段階的な機能性能を向上させていく開発スタイルを選びました。2023年度は鳥類の営巣後(巣立ち後)の巣材を除去して、隠れている節足動物を観察するために、作業アームと撮影機能を開発しました。2024年度は、2023年度の成果を受けて捕虫トラップの設置・回収を可能とし、夜間走行(鳥類定着の確認)と越夜行動(将来構想への橋渡し)のために専用機構と電源管理・通信システムを開発しています。2025年度は前年度までのローバへ観察のための通信機能拡充と太陽光充電システムを開発し、常設型ローバと充電ステーションの試験運用を目指しました。
マルチコプタにより搬送可能なローバの設計(2023年度)
西之島へは船が接岸できないため、調査用ローバの搬送はマルチコプタに依存する制約がありました。これにより、ローバの重量は5.5kg以下として、この範囲でできるだけ大きな、対地適応性に優れた機体の開発を目指しました。2023年度の初挑戦では、鳥類営巣後の巣材を除去し、節足動物の生態を撮影するという目標へ向かって、ローバを運用できるかどうかが問われました。
探査場所は先に紹介したガリーの中で、その幅は1m程度です。これに収まって走行できる可能な限り大きな機体にすることが安定性と走破性の面で有効です。また、映像を取得しながら遠隔操縦を長時間行えるように以下の構成にしました。
- モータの数は2個、スキッドステア(左右の車輪を逆回転し旋回可能にする方式)による差動4輪駆動採用
- 車輪は、固定車軸で大きい車輪径(φ270mm)
- 2自由度程度の簡便な作業アームを搭載
- 現地でも改修が可能なシンプルな構造
- 観測船から600 ~ 1,000m離れた遠隔操縦
- ローバからの映像を操作者に提示可能
- マルチコプタから垂下されたフックで搬送可能
これらを反映し2023年度に開発に着手し、試作(1号機と2号機の開発)を繰り返し、実際に西之島で使用したローバ(3号機)を図1に示します。「マルチコプタで搬送可能」かつ「西之島で確実に動作する」という点を重視した図1のローバをMAX- 023-03と名付けました。この名称は、Multi-purposeAll - terrain eXplorerの2023年式で3号機を意味します。
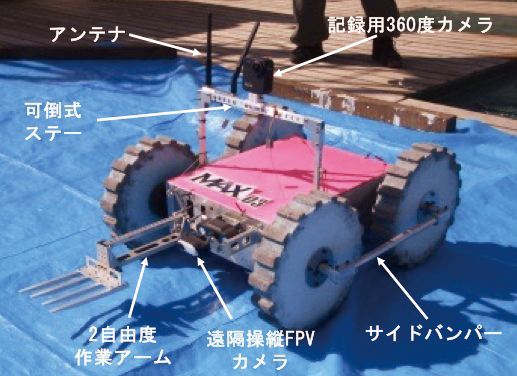
図1:2023年度に開発したローバ
本体はアルミ板とアルミパイプで構成され、部分的に3Dプリンタの部品も使っています。駆動部はタイミングベルトを用いて前後車輪を同期して駆動します。マルチコプタで搬送するワイヤを掛け、カメラとアンテナを高く掲げる可倒式ステーが見た目の特徴となっています。作業アームには簡易な2自由度のレーキ型アームを装着しました。遠隔操作操縦系は、ラジコン用RC / FPV *1をローバのフライトコントローラに用いています。ローバ用サーボモータの制御のためのデコーダには、入手性がよく確実に動作できるものを採用しました。とにかくシンプルな構成を設計思想として考え抜いている点は、宇宙機の設計と通じるものがあります。
さて、軽量化の切り札は車輪です。φ270mmの車輪は、1つ通常800 ~ 1,000gになりますが、これを4つ付けると重量過多となります。現地の調査時間は限られており、走行回数も少ないことを考慮すると、車輪の耐久性はまずは問わないと考えられます。検討の結果、造形性に優れ、断熱材の建材として知られているポリスチレンフォームを車輪のタイヤに採用し、3Dプリンタで製作した部品をハブにすることで、大幅な軽量化が実現できました。条件の吟味と工夫により、車輪1個を180gで開発しました。また、不整地走行向けにパドル型のグローサー*2 を成型しています。この車輪開発は本ローバの特長と言えます。軽量化は、無人島探査でも宇宙開発でも共通のキー技術です。
調査船による行程は10日間で、現地近海に5日間停泊する中でローバによる調査のために30 分の走行を1日2回、2日間実施する機会を得ました。限られた時間で、マルチコプタで機体を運び、着地後目標地点への移動のためにガリー中を走行させ、巣立ちして放棄された巣材の除去と撮影を予定通り実行しました。砂浜部の走行と撮影にも成功しています。
カメラとアンテナを搭載したマストは可倒式の設計でしたが、地面からの衝撃により慣性力で偶然倒れました。それによりカメラが地面に近づいたかたちとなり、昆虫(蛾の一種)の存在を幸いにも映像で確認することができるなど、ローバによる今後の調査可能性につながる成果を見出すことができました。ローバのシンプルな構造が功を奏し、2回目の走行時には、船上で製作したサンプリングツールを急遽実装して土壌を採取する試みにも挑戦しました。初年度は限られた開発期間であったものの、図1のローバを確実に動かす取り組みが結実しました。
目的別のローバのバリエーションの拡充(2024年度)
2023年度の知見から、ローバを用いて節足動物について詳細に調査したい、鳥類の定着状況を知りたいという、具体的な科学的要求が出てきました。この年の西之島調査の目的は、節足動物の採取、鳥類の定着状況を明らかにすることでした。ローバを開発する我々も、もっと長時間の調査ができないかと考えました。このために図2に示すように、新規に3機体(4、5、6号機)と昨年度までに開発してあった2号機の改良型に加え、長時間調査へ向けてローバの充電ステーションを用意して臨みました。
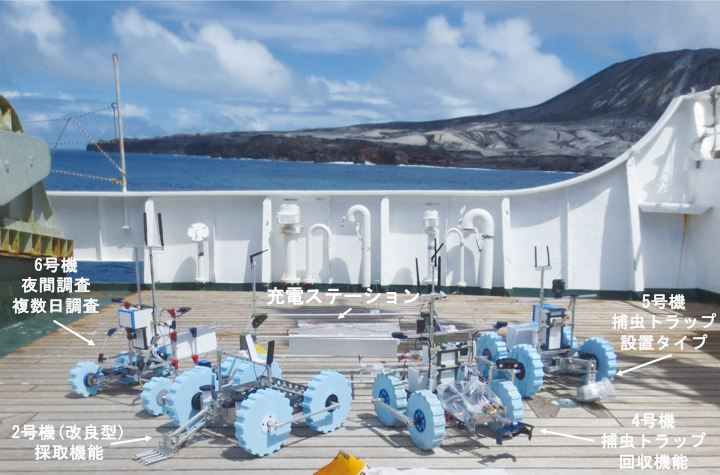
図2:2024年度調査のために準備したローバおよび充電ステーション
5号機は、FPV 映像越しに図3(a)のように捕虫トラップを設置できます。また、4号機へは、図3(b)に示すトラップを回収するためのアームを開発して実装しました。より長時間の観測活動へは、図3(c)に示すようにソーラパネル、充電回路、通信装置、送電カプラを具有したステーションと通信装置、受電カプラを具備したローバを用意しました。3 ~ 4日間の活動を可能とするため、ローバの遠隔操縦のRC/FPVに加え、観測船から電源装置類に対してもLoRa通信(長距離の低出力シリアル通信)にて制御できるシステムを構成して準備しました。ローバおよびステーションともカメラを有しているため、ドッキングの操作は簡単に実行できます。
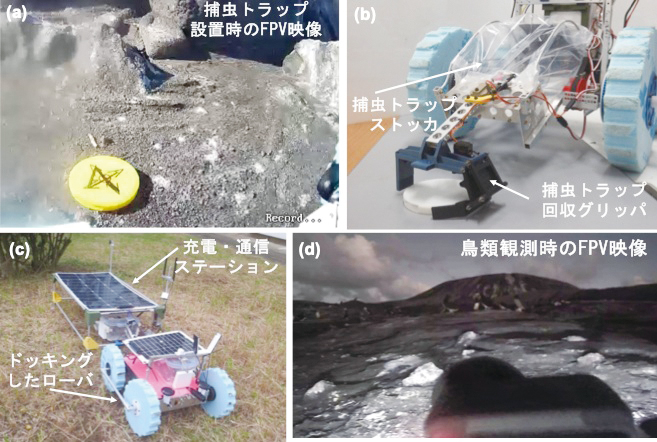
図3:(a)捕虫トラップシュータのFPV映像(左上)、(b)捕虫トラップ回収ハンドとストッカ(右上)、(c)充電ステーションとローバ(左下)、(d)鳥類夜間調査時のFPV映像(右下)
2024年度調査も前年度と同様、現地近海に5日間滞在するもので、滞在2日目に充電ステーションと6号機を上陸させて4日目に回収、また同じ2日目に5号機で捕虫トラップを設置し、4日目に4号機でこれを回収する計画を立てました。それ以外の時間に2号機でサンプリングも行う予定としていて、その間には上陸させたローバがステーションにドッキングして充電し、複数日に渡るローバの活動を確認する手はずでした。
しかしながら、天候と海峡の状態が良かったのは初日から3日目の朝までで、その後は風速8m/s を超え5m以上の波浪に見舞われました。マルチコプタの離着陸や飛行も不可能となるような状況から、計画変更を余儀なくされました。船内にて作業機やコントローラを付け替えて急遽仕立てた4号機(MAX-04)のみ搬送し、捕虫用誘引トラップの設置、夜間走行観察(図3(d)参照)、遠隔での電源制御による越夜は確認できました。計画通りには行かなかったものの、実施した内容から夜間に多くの昆虫が生息し定着していることが分かるなど、限られた日数でも新たな知見を得ることができました。宇宙開発では急遽のハードウエアの交換はなかなかできませんが、シンプルな構成と地上ならではの緊急対応が功を奏した次第です。
今後の方向性を手繰り寄せた取り組み(2025年度)
2025年度は、いよいよ西之島の北東岸の一部に上陸し調査する計画となりました。また、2024年度の夜間観測と越夜の成功から、さらに長期間の運用ができるように考えました。そのため、長期活動中の風雨の影響により軽量に開発したローバを遺失しないように、地面に固定できるガレージ型充電・通信ステーションを必要としました。このステーションは、2024年度に製作したものに通信機能と充電容量を拡充し、屋根と壁で覆って180mmの高床構造とスロープが取り付けられた形態で、床下には周囲観測が可能なカメラアームも付いています。マルチコプタの可搬重量が5.5kgから25kgに拡充されたので、それを活かして十分な強度を有するものを製作しました。
しかし、あいにく台風の影響で出港が1日遅れ、現地でも強風の影響が続いて投影面積の大きな装置の搬送が困難となり、更なる台風の影響が見込まれて現地の3日目には計画を切り上げて帰路に着くことになりました。そこで、船内作業を行って開発したステーション用のシステムをローバ(7号機)に乗せ換え、ローバのみ西之島に設置して残してくることにしました。増強した機能のお陰で、本土からの遠隔でも移動、撮影、電源管理、ソフトウェア書換えを行えるように調整し、現地でその機能を確認しました。上陸による調査の一方で、天候条件のためローバによる調査には至らなかったものの、次につながる最低限の知見を得ることはできました。
なお、ローバは西之島に設置したままですが、約3ヶ月後、西之島付近での船上での講演会の機会を得、その際、受信用のLoRaを持参したところローバとの通信が確認できました。これは、ローバが現在も稼働状態にあり、充電機能を含む各種システムが動作していることを示しています。今後の長期調査に向けての方向性と可能性を確認することができたのです。
おわりに
2023年度に始まった西之島生物調査におけるローバによる遠隔観測の取り組みについて紹介しました。通常のロボット開発のように、要求仕様から設計要件や開発仕様を決める流れではなく、アジャイル開発のような方針をとりました。限られた情報と毎回の更新、現地の状況に合わせたメカやエレキ、場合によってはシステム全体の現地入れ替えなどを経て、機会を最大限利用して知見を掴み取るように開発を進めました。宇宙探査にも共通する考え方が、地球上の生態系進化の解明にも同様に活かされてきたことは大変意義深いことです。今後は更なる長時間動作、通信の拡充、自律的な制御ができる機能を実装していく計画です。2026年度は、本格的に西之島に充電・通信ステーションを設置し、大学からの遠隔操作と長期間観測に挑戦します。
*1 ラジコン用RC/FPV:ラジコンにカメラを載せて、その映像をリアルタイムで見ながら操縦するシステム
*2 グローサー:車輪に装着して、砂地や傾斜地での滑り止めとして機能する突起やスパイク状の爪など
【 ISASニュース 2026年9月号(No.546) 掲載】